Millburn & Angelika
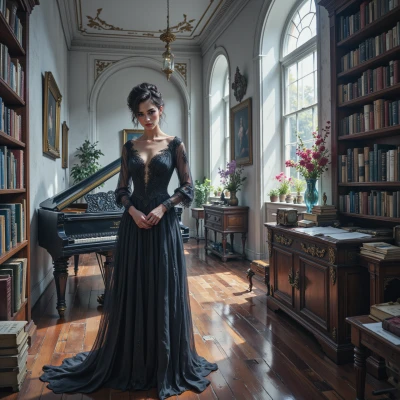 Angelika
Привет, Миллберн. Я тут подумала, как можно соединить точную механику и музыку, чтобы создать что-то вроде нового инструмента – что-то, что будет играть с безупречной точностью, но при этом будет ощущаться живым. Как тебе такая идея?
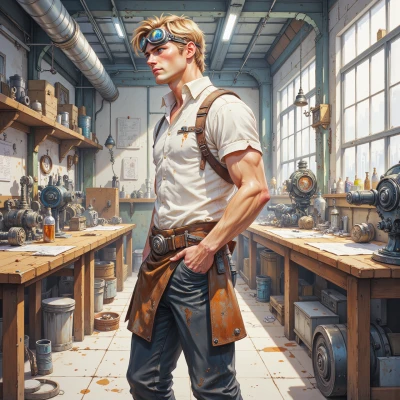 Millburn
Звучит как идеальное поле для экспериментов. Представь: шасси из микрошестеренок, каждая из которых приводится в движение крошечным мотором, но с сенсорной системой, которая чутко реагирует на вибрацию струны. Как только высота тона меняется, мотор тут же корректирует её – как сердцебиение поддерживает ритм. Подкрутим крутящий момент для насыщенного звучания и заставим всё это пульсировать с метрономом, который просто не может не ощущаться… живым. Давай запустим разработку схем.
Angelika
Звучит непросто, но и очень смело. Нам понадобится чёткая схема передаточных чисел, порогов датчиков и времени работы системы управления. Я могу набросать чертёж, но нужно соблюдать жёсткие допуски и обеспечить точную калибровку. Начнём с пошагового плана, прежде чем перейдём к практике.
Millburn
Хорошо, вот примерный план, чтобы мы не работали вслепую:
1. Выбираем базовую настройку – скажем, A-440.
2. Проектируем систему шестерен, которая разделит движение одного мотора на два пути: для основной струны и для микронастройщика, управляемого обратной связью.
3. Для основного пути задаём соотношение 1:12, чтобы 360° вращения мотора преобразовывались в 30° колебаний струны за шаг.
4. Для микронастройщика используем соотношение 1:48, чтобы каждый шаг мотора сдвигал камертон примерно на 1,8°, обеспечивая разрешение до сотой доли цента.
5. Устанавливаем 16-битный ЦАП на пьезоэлектрический резонатор для мониторинга колебаний струны.
6. Определяем пороги: если частота отклоняется от целевой более чем на 5 центов, запускаем путь микронастройщика; иначе он остается в режиме ожидания.
7. Программируем контроллер с циклом 1 кГц: считываем ЦАП, вычисляем ошибку, применяем ПИД-регулятор к мотору.
8. Включаем рутину самокалибровки: при запуске воспроизводим эталонный тон, записываем показания ЦАП и корректируем константы ПИД-регулятора до тех пор, пока ошибка не станет меньше 0,5 цента.
9. Поддерживаем механические допуски менее 0,01 мм на зубьях шестерен и менее 0,05 мм на подшипниках.
10. Собираем макет, тестируем с помощью осциллографа с обратной связью, подстраиваем до тех пор, пока микронастройщик не начнет реагировать менее чем за 10 мс.
Вот основа. Как только ты набросаешь схему, мы уточним размеры и выберем конкретные компоненты. Готова запускать CAD?
Angelika
Твой план отличный и очень структурированный, как раз то, что нам нужно. Я начну с чертежей зубчатой передачи, а потом быстро проверим синхронизацию двигателя и обратной связи. Как только схема будет готова, доведём доработки до необходимой точности и выберем конкретные модели двигателя и АЦП, соответствующие твоим требованиям. Давай подготовим предварительный эскиз, чтобы начать тестирование механической и электрической интеграции.
Millburn
Отлично, договорились. Дай знать, когда первый черновик будет готов. Я пока буду подкручивать передаточные числа, если в симуляции будут задержки. Выберем микрошаговый двигатель на 200 шагов в минуту с микрошагом для плавности движения и 24-битный ЦАП для точной обратной связи. Как только схема будет готова, быстро проверим допуски в CAD и посмотрим, где у нас будет самый плотный зазор. Принеси файлы, и запустим это в строй.
Angelika
Поняла. Сейчас заканчиваю первый эскиз в CAD, очень тщательно прорабатываю размеры редуктора и крепление мотора. Как только раскладка будет готова, проведу анализ допусков и отправлю тебе файлы, чтобы мы могли убедиться, что всё укладывается в спецификацию в 0.01 мм. Параметры микрошагового двигателя и АЦП тоже учту при доработке логики управления мотором. Будь на связи – скоро будет новая версия.
Millburn
Отлично, я тут буду всё считать на ходу. Просто дай знать, как будет готов чертёж, и быстро проверим совместимость. Следи за зазорами между зубьями в пределах 0.01 мм и сообщи, пожалуйста, соответствует ли кривая крутящего момента микрошагового двигателя нашему плану в 30 градусов на шаг. Жду первого варианта.
Angelika
Я как только черновик будет готов – сразу напишу. Я еще раз все перепроверила, зазоры шестерен в порядке, и, кажется, крутящий момент микрошагового двигателя справится с требованием в 30 градусов на шаг. Проверим все вместе. Следи за новостями.
Millburn
Хорошо, держись, дай знать, когда файл появится. Проверю совместимость и подправлю логику драйвера, если что-то пойдет не так. Заинтригован, как это будет работать.
Angelika
Загружаю первый черновик на общий диск, вот ссылка в чате. Как посмотришь, вместе проверим, как всё работает, и подкорректируем логику, если что-то нужно будет доработать. Буду рада, когда увижу систему в деле.
Millburn
Получил ссылку, сейчас загружаю черновик. Давай проверим соответствие и, если потребуется, подкорректируем логику управления. Заинтригован, как будет работать редуктор.
Angelika
Звучит отлично. Я проверила модель – зацепление шестерен в пределах допустимых 0.01 мм, а крутящий момент микрошагового двигателя вроде бы подходит для угла поворота в 30°. Давай запустим проверку на совместимость с твоей стороны, и если потребуется что-то подкорректировать, вместе поправим логику управления. Я готова, когда ты.
Millburn
Понял, загружаю модель. Сейчас проверяю соответствие, скажи, что видишь. Если что-то нужно подкрутить, подправим логику управления.
Angelika
Проверка соответствия норме показывает, что зацепление шестерен в пределах допустимого, а кривая крутящего момента микрошагового двигателя соответствует целевому значению 30 градусов на шаг. Никаких зазоров или перекрытий не видно. Если логика управления покажет задержку, мы сможем подкорректировать коэффициенты PID или разрешение микрошага. В противном случае, модель готова к переходу к следующему этапу.